SDK 简介
概述
Telenav Navigation SDK 是面向车载场景的软件开发套件,提供导航与位置服务能力的标准化接入方式。对于应用开发者,SDK 的核心价值是将地图、算路、导航、搜索、惯性推算等通用能力组件化,帮助团队在统一接口下完成功能集成,减少重复建设成本。
从接入角度看,开发流程可以拆分为三个阶段:工程搭建、SDK 初始化、业务能力接入。工程阶段重点是依赖与运行环境准备;初始化阶段完成鉴权、区域与数据目录配置;业务阶段按需接入 Direction Service、Navigation Service、Map View、Search Entity Service、Dead Reckoning 等模块。通过这种分层接入方式,项目可以先完成最小可运行链路,再逐步扩展到完整导航能力。
SDK 架构
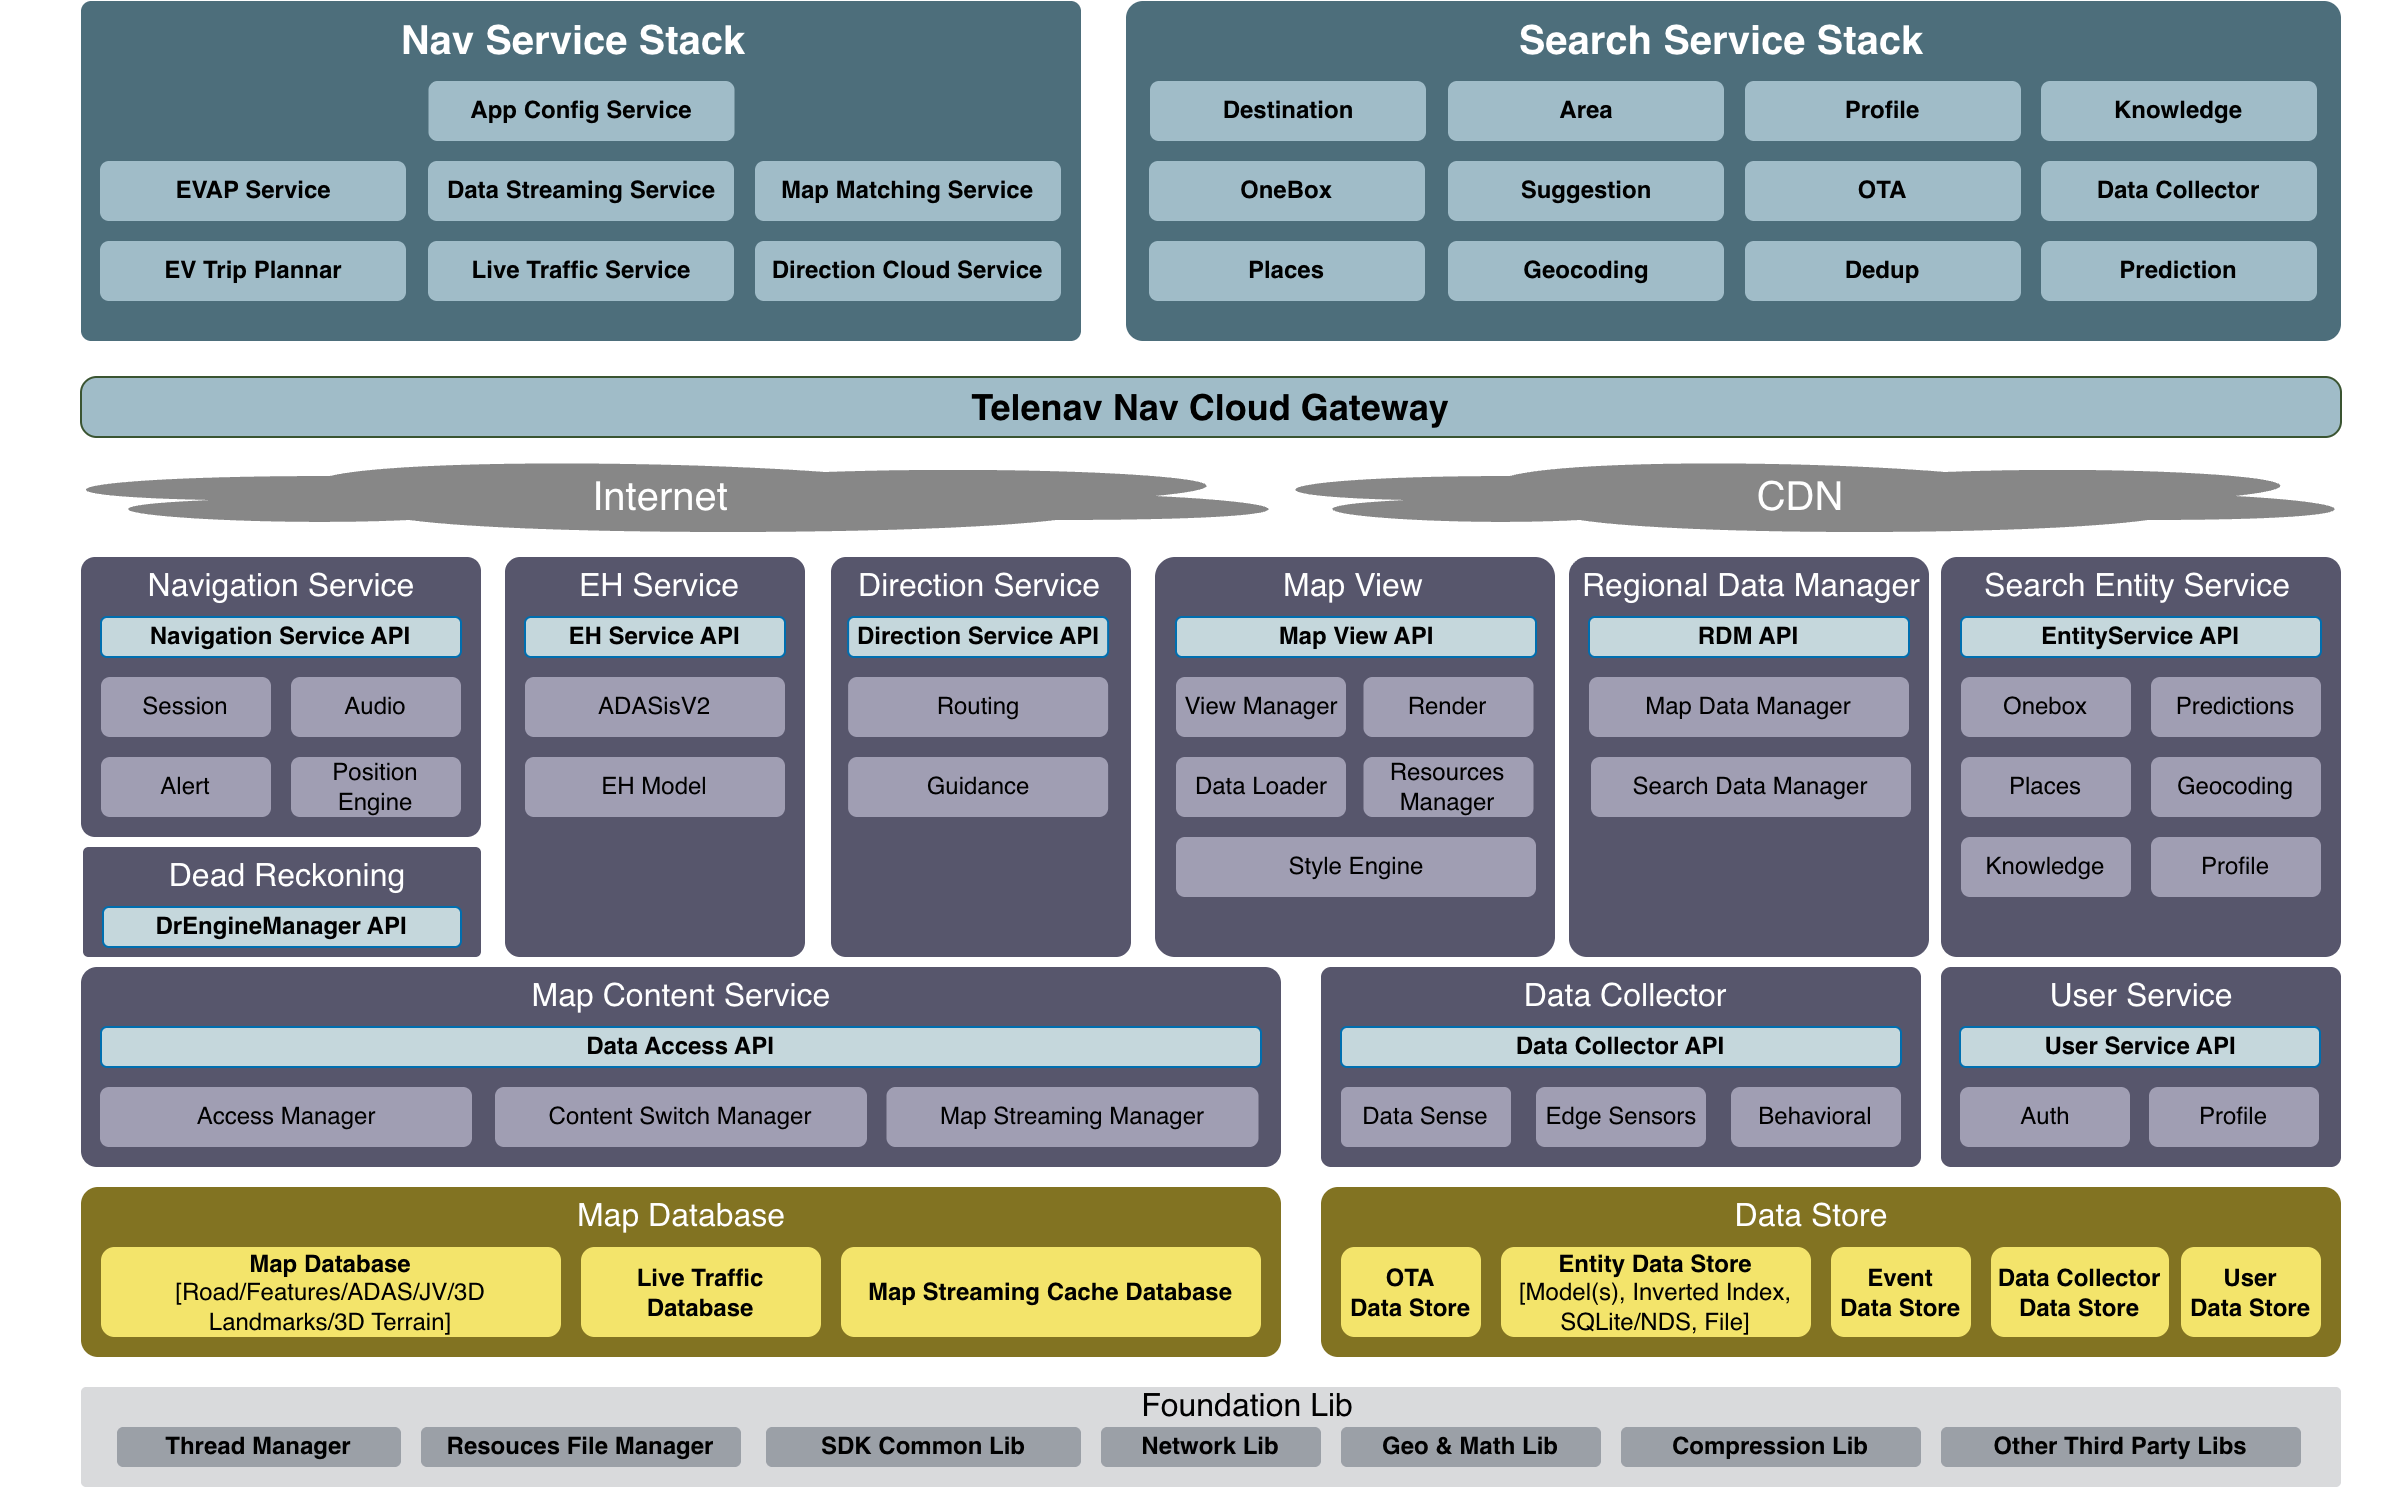
架构图
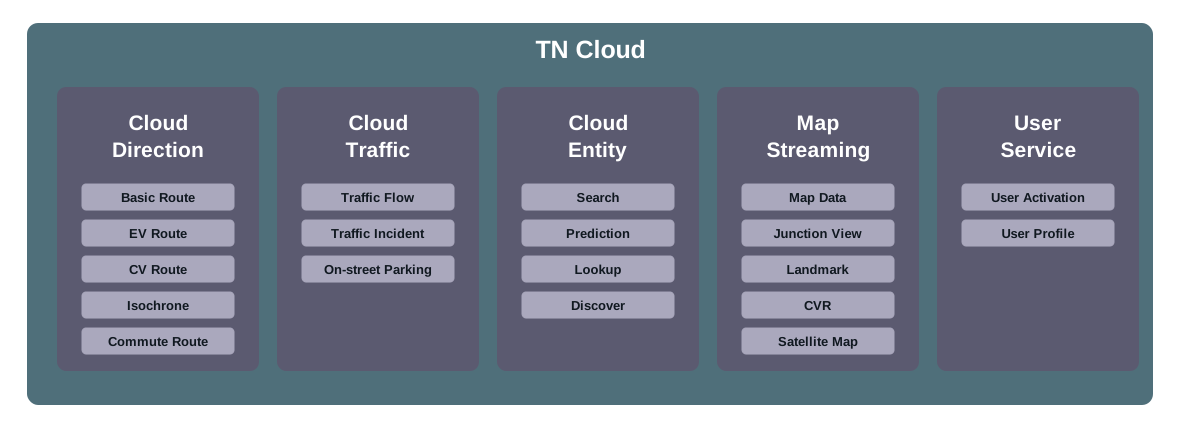
云端架构图
架构特性
- 开发语言:C++(核心能力层)、Java/Kotlin(Android 接入层)
- 操作系统:Android、iOS、Windows、Linux(含主流车机/嵌入式 Linux 形态)
- 模块化设计:Map Content Service、Direction Service、Navigation Service、Search Entity Service、Dead Reckoning 等模块可按需接入
- 云边协同:支持离线数据、在线服务与混合模式协同工作
- 可扩展性:便于新增业务模块与平台能力,适应车型与区域差异化需求
最小硬件要求
| 使用场景 | CPU | 内存 | 硬盘 |
|---|---|---|---|
| 纯流式地图 | 导航场景 CPU 平均使用约 5,600–8,800 DMIPS,峰值约 28,800–47,200 DMIPS。 | 800 MB 可用内存。 | 至少 4 GB Flash。 |
| 混合模式(流式地图 + 预装数据) | 导航场景 CPU 平均使用约 7,000–11,000 DMIPS,峰值约 36,000–59,000 DMIPS。 | 1 GB 可用内存。 | 至少 32 GB Flash。 |
| 混合模式 + 高级功能(如路口视图、卫星地图等) | 导航场景 CPU 平均使用约 8,400–13,200 DMIPS,峰值约 43,200–70,800 DMIPS。 | 推荐 1.2 GB 可用内存。 | 至少 32 GB Flash。 |
如果车机硬盘资源比较紧张,也可以采用“流式地图 + 分区域数据管理”的方案。SDK 会提供按国家或地区管理离线数据的能力,HMI 可以基于该能力让用户手动选择并下载自己关注的国家或地区。单个国家或地区的地图数据最大通常约为 2 GB,具体大小会因国家或地区而异;例如可用于地图数据的硬盘空间为 10 GB 时,HMI 可以将用户可下载的国家或地区数量上限设置为 5 个。
模块简介
| 模块 | 业务内容 |
|---|---|
| Map Content Service | 地图基础数据管理与访问能力,负责底图、索引、地理要素等内容加载与查询。 |
| Direction Service | 路径规划与路线计算能力,支持多路线、策略选路与相关结果模型。 |
| Navigation Service | 导航会话与引导能力,包含导航状态管理、引导流程、重路由等。 |
| Dead Reckoning | 惯性推算与定位补偿能力,在 GNSS 信号较弱或短时丢失场景下,结合车辆传感器信息维持位置估算的连续性。 |
| Map View | 地图渲染与交互展示能力,提供地图显示、视角控制和图层交互入口。 |
| Search Entity Service | 实体搜索能力,包括语义搜索、联想预测、实体详情查询与发现能力。 |
| EH Service | ADAS 相关能力模块,提供与驾驶辅助事件相关的能力接口。 |
| Regional Data Manager | 分区域数据管理能力,统一管理地图数据与搜索数据的下载、更新和本地资源维护。 |
云端服务简介
| 云端服务 | 主要功能 |
|---|---|
| Cloud Direction | 提供在线路径规划能力,支持基础路线、电动车路线、商用车路线、通勤路线和等时圈等路线计算场景。 |
| Cloud Traffic | 提供在线交通信息能力,包括交通流、交通事件、路边停车等交通相关数据。 |
| Cloud Entity | 提供在线实体搜索能力,包括语义和位置感知搜索、联想预测、实体详情查询、分类与周边发现等地点与兴趣点查询场景。 |
| Map Streaming | 提供在线地图数据流式加载能力,支持地图数据、路口视图、地标、商用车限制信息、卫星地图等地图内容按需获取。 |
| User Service | 提供用户相关云端能力,包括用户激活、用户资料等。 |