导航状态信息
功能介绍
导航进行期间,SDK 通过 NavigationEventListener.onNavigationEventUpdated 以约 1 Hz 推送 NavigationEvent,用于刷新 HMI 主界面的路线进度、下一机动、剩余里程/时间、偏航状态等。
本文说明 onNavigationEventUpdated 回调中的 NavigationEvent 字段及集成要点。
前置条件: 已按 真实导航与模拟导航 注册 NavigationEventListener 并完成 startNavigation。
监听注册
建议在 startNavigation 之前注册,在 stopNavigation 之后 removeNavigationEventListener:
1 2 3 4 5 6 7 8 | |
NavigationEvent 字段说明
路线定位索引
legIndex、stepIndex、edgeIndex、edgePointIndex 用于在 Route 上快速定位车辆。索引均为 从 0 开始,且 相对于所属父级(step 相对 leg,edge 相对 step,shape point 相对 edge)。
| 字段 | 说明 |
|---|---|
legIndex |
当前 leg 索引 |
stepIndex |
当前 leg 内 step 索引 |
edgeIndex |
当前 step 内 edge 索引 |
edgePointIndex |
当前 edge 上 shape point 索引 |
非沿路时的行为: 仅 沿路 时上述索引会随位置更新;偏航 或 离路 时保持为最后一次沿路时的值(见 NavigationEvent 字段注释)。
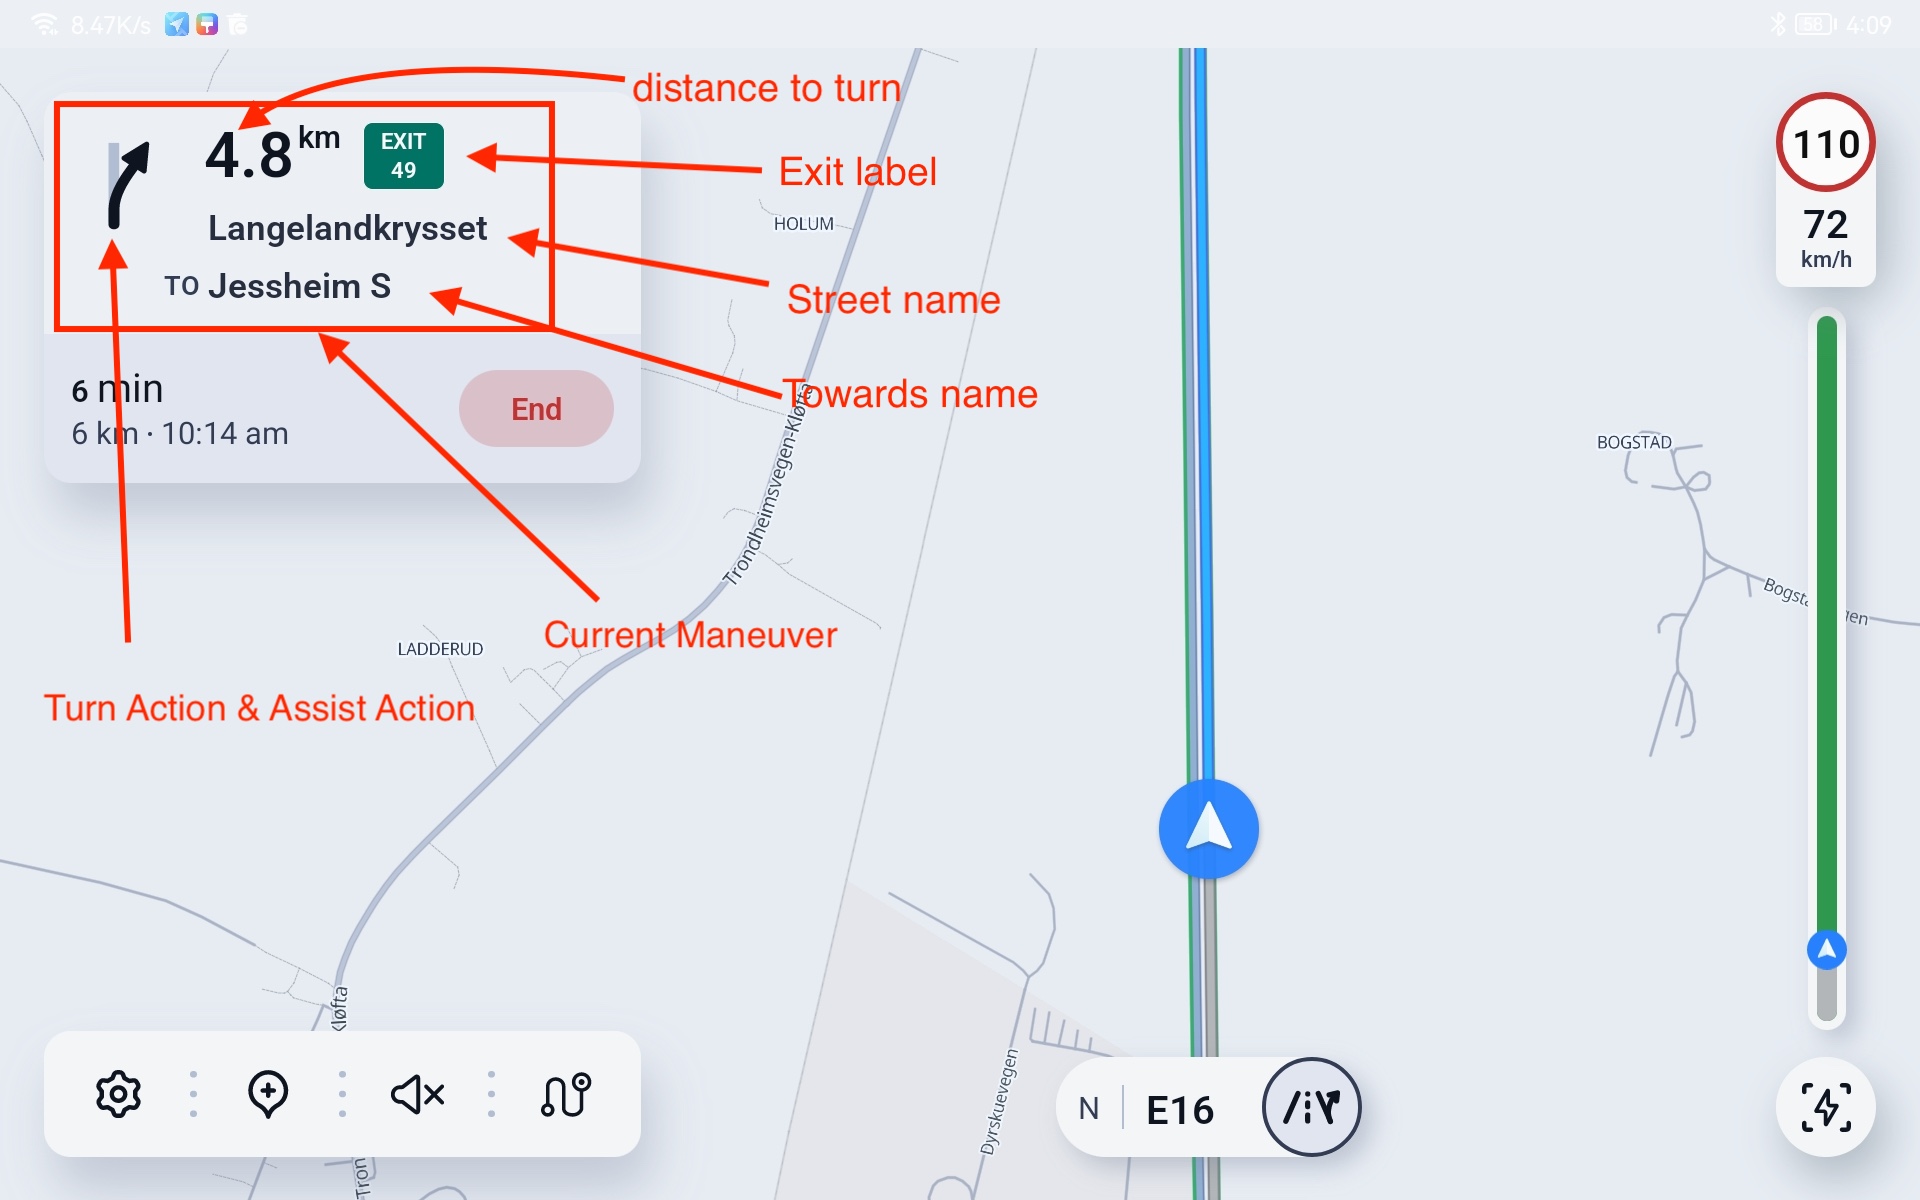
机动引导
| 字段 | 类型 | 说明 |
|---|---|---|
deviated |
Boolean |
true 表示未沿当前导航路线行驶(偏航,见 概述);不表示离路 |
currentManeuver |
ManeuverInfo? |
即将执行的机动点信息 |
nextManeuver |
ManeuverInfo? |
再下一机动;仅在紧接转弯(两机动距离很近)时有效 |
distanceToTurn |
Double |
沿路线到当前机动点的剩余距离(米) |
currentManeuver、nextManeuver 的类型为 ManeuverInfo。字段说明如下:
| 字段 | 类型 | 说明 |
|---|---|---|
legIndex |
Int |
机动所属 leg 索引(从 0 开始) |
stepIndex |
Int |
机动所属 step 索引(从 0 开始,相对所属 leg) |
turnAction |
Int(Action) |
主转向动作,如左转、右转、继续直行等 |
turnAssistAction |
Int(AssistAction) |
辅助动作,如进出高速、进出环岛、上匝道等 |
leftSideDriving |
Boolean |
是否左侧通行国家/地区 |
latitude / longitude |
Double |
机动点坐标 |
lengthMeters |
Double |
本 step 起点到机动点的距离(米) |
laneInfo |
List<LaneInfo>? |
车道引导;从左至右排列,左/右舵国家顺序一致 |
streetName |
String? |
转弯后道路名(next street name) |
signpostBranchNames |
List<Name>? |
路牌 Branch Name(分支名),见 概述 · Branch Name 与 Towards Name |
signpostTowardsNames |
List<Name>? |
路牌 Towards Name(方向名),见 概述 · Branch Name 与 Towards Name |
exitLabel |
List<Name>? |
高速出口编号/名称(由高速驶出或高速间切换时) |
roundaboutInfo |
RoundaboutInfo? |
环岛信息(出口序号、各出口角度等) |
stepInfo |
StepInfo? |
所属 step 的完整信息;可用于地图高亮转向箭头等 |
shieldInfoList |
List<ShieldInfo>? |
路盾列表(道路编号 + 图标上下文) |
isTightTurn |
Boolean |
是否为紧接转弯(下一机动距离很近,需提前准备) |
fromRoadClass / toRoadClass |
Int(RoadClass) |
转弯前/后的道路等级;可反映如「由高速驶入次干道」等变化,用于自动缩放、播报距离等策略 |
turnAction(Action)常用取值:
| 常量 | 含义 |
|---|---|
CONTINUE |
继续直行 |
TURN_SLIGHT_LEFT / TURN_LEFT / TURN_SHARP_LEFT |
微左 / 左 / 急左 |
TURN_SLIGHT_RIGHT / TURN_RIGHT / TURN_SHARP_RIGHT |
微右 / 右 / 急右 |
U_TURN_LEFT / U_TURN_RIGHT |
左掉头 / 右掉头 |
STAY_LEFT / STAY_RIGHT / STAY_MIDDLE |
靠左 / 靠右 / 居中 |
STOP_LEFT / STOP_RIGHT / STOP_AHEAD |
目的地在左 / 右 / 正前方 |
ENTER_AHEAD / EXIT_AHEAD |
进入/离开无明确方向的区域(如环岛入口、渡口等) |
完整枚举见 com.telenav.sdk.map.direction.model.Action。
turnAssistAction(AssistAction)常用取值:
| 类别 | 示例常量 |
|---|---|
| 高速 | ENTER_FREEWAY、EXIT_FREEWAY、SWITCH_FREEWAY |
| 匝道 / 主辅路 | ONTO_RAMP、ONTO_MAIN_ROAD、ONTO_FRONTAGE_ROAD |
| 立交 | ONTO_OVERPASS、ONTO_UNDERPASS、AVOID_OVERPASS、AVOID_UNDERPASS |
| 特殊路段 | ENTER_TUNNEL、EXIT_TUNNEL、ENTER_FERRY、EXIT_FERRY、PASS_TOLL_BOOTH |
| 环岛 | ENTER_ROUNDABOUT、EXIT_ROUNDABOUT |
| 保持主路 | KEEP_CURRENT_ROAD:配合 STAY_LEFT / STAY_RIGHT / STAY_MIDDLE 等机动,表示继续沿当前主路行驶(多见于高速或其它快速路) |
| 钩形转弯 | PERFORM_HOOK_TURN:Hook turn(钩形转弯,澳大利亚常见):右转时不进路口中央,先靠左至左前角等待本向红灯,待横向绿灯后再随横向车流驶入目标路 |
完整枚举见 com.telenav.sdk.map.direction.model.AssistAction。HMI 绘制转向图标时通常 turnAction 与 turnAssistAction 组合使用。
laneInfo(LaneInfo)字段:
| 字段 | 说明 |
|---|---|
pattern |
车道可通行方向图案(LanePattern),用于绘制车道总览 |
applicableDirection |
本车道适用于当前路径的行驶方向(ApplicableDrivingDirection) |
type |
车道类型 bitmask(LaneType),如 BUS、ETC、HOV、BICYCLE 等 |
isPreferred |
是否推荐车道;紧接下一机动时,推荐更易安全跟线的车道 |
pattern(LanePattern)常量:
LanePattern 为整型常量;单方向取值与 ApplicableDrivingDirection 一致,组合方向为位或(|)结果。
| 常量 | 值 | 说明 |
|---|---|---|
NONE |
0 | 无 |
CONTINUE |
1 | 直行 |
LEFT |
2 | 左转 |
CONTINUE_AND_LEFT |
3 | 直行 + 左转 |
RIGHT |
4 | 右转 |
CONTINUE_AND_RIGHT |
5 | 直行 + 右转 |
LEFT_AND_RIGHT |
6 | 左转 + 右转 |
CONTINUE_AND_LEFT_AND_RIGHT |
7 | 直行 + 左转 + 右转 |
LEFT_UTURN |
8 | 左掉头 |
CONTINUE_AND_LEFT_UTURN |
9 | 直行 + 左掉头 |
LEFT_AND_LEFT_UTURN |
10 | 左转 + 左掉头 |
CONTINUE_AND_LEFT_AND_LEFT_UTURN |
11 | 直行 + 左转 + 左掉头 |
RIGHT_UTURN |
16 | 右掉头 |
CONTINUE_AND_RIGHT_UTURN |
17 | 直行 + 右掉头 |
RIGHT_AND_RIGHT_UTURN |
20 | 右转 + 右掉头 |
CONTINUE_AND_RIGHT_AND_RIGHT_UTURN |
21 | 直行 + 右转 + 右掉头 |
SLIGHT_LEFT |
32 | 微左 |
CONTINUE_AND_SLIGHT_LEFT |
33 | 直行 + 微左 |
LEFT_AND_SLIGHT_LEFT |
34 | 左转 + 微左 |
SLIGHT_LEFT_AND_LEFT_UTURN |
40 | 微左 + 左掉头 |
CONTINUE_AND_SLIGHT_LEFT_AND_LEFT_UTURN |
41 | 直行 + 微左 + 左掉头 |
SLIGHT_RIGHT |
64 | 微右 |
CONTINUE_AND_SLIGHT_RIGHT |
65 | 直行 + 微右 |
RIGHT_AND_SLIGHT_RIGHT |
68 | 右转 + 微右 |
SLIGHT_RIGHT_AND_RIGHT_UTURN |
80 | 微右 + 右掉头 |
CONTINUE_AND_SLIGHT_RIGHT_AND_RIGHT_UTURN |
81 | 直行 + 微右 + 右掉头 |
SLIGHT_LEFT_AND_SLIGHT_RIGHT |
96 | 微左 + 微右 |
CONTINUE_AND_SLIGHT_LEFT_AND_SLIGHT_RIGHT |
97 | 直行 + 微左 + 微右 |
SHARP_LEFT |
128 | 急左 |
LEFT_AND_SHARP_LEFT |
130 | 左转 + 急左 |
SLIGHT_LEFT_AND_SHARP_LEFT |
160 | 微左 + 急左 |
SHARP_RIGHT |
256 | 急右 |
RIGHT_AND_SHARP_RIGHT |
260 | 右转 + 急右 |
SLIGHT_RIGHT_AND_SHARP_RIGHT |
320 | 微右 + 急右 |
SECOND_LEFT |
512 | 第二左转 |
SECOND_RIGHT |
1024 | 第二右转 |
applicableDirection(ApplicableDrivingDirection)常用取值:
| 常量 | 值 | 说明 |
|---|---|---|
NOT_APPLICABLE |
0 | 不适用于当前路径 |
STRAIGHT |
1 | 直行 |
LEFT |
2 | 左转 |
RIGHT |
4 | 右转 |
LEFT_UTURN |
8 | 左掉头 |
RIGHT_UTURN |
16 | 右掉头 |
SLIGHT_LEFT |
32 | 微左 |
SLIGHT_RIGHT |
64 | 微右 |
SHARP_LEFT |
128 | 急左 |
SHARP_RIGHT |
256 | 急右 |
SECOND_LEFT |
512 | 第二左转 |
SECOND_RIGHT |
1024 | 第二右转 |
roundaboutInfo(RoundaboutInfo)字段:
| 字段 | 说明 |
|---|---|
exitNumber |
应驶出的环岛出口序号(从 1 起;0 表示无有效信息) |
exitAngles |
各出口相对入口的角度列表(度,(0, 360]),可用于绘制环岛示意图 |
shieldInfoList(ShieldInfo)字段:
| 字段 | 说明 |
|---|---|
roadNumber |
道路编号文字 |
shieldIconContext |
路盾图标渲染上下文;传入 NavigationService.renderIcon(width, height, shieldIconContext) 获取 BitmapInfo?(bitmap 为路盾图标),渲染失败时返回 null |
Name(用于 signpostBranchNames、signpostTowardsNames、exitLabel):
| 字段 | 说明 |
|---|---|
type |
名称类型(NameType) |
format |
名称格式(NameFormat) |
orthography |
正字法名称(NameRecord),用于 HMI 展示 |
phonemes |
音素名称列表,可用于 TTS |
HMI 建议: 主界面下一机动优先用 turnAction + turnAssistAction 选图标,streetName 或路牌名做文字;isTightTurn == true 时可同时展示 nextManeuver;车道线用 laneInfo,高速场景关注 exitLabel 与 shieldInfoList。
行程估计(TravelEstimation)
| 字段 | 类型 | 说明 |
|---|---|---|
travelEstToStop |
TravelEstimation? |
到前方下一途经点/终点(下一途经点;若仅剩终点则与到终点一致) |
travelEstToDestination |
TravelEstimation? |
到终点的估计 |
traveledDistance |
Double |
本次导航会话已行驶距离(米);一般仅在 on-route 时累加 |
traveledTime |
Int |
本次导航会话已行驶时间(秒) |
stepEstimations |
List<StepTravelEstimation>? |
当前位置之后各 step 的分段估计;仅当 NavigationServiceOptions.Builder.setTravelEstimationLevel(STEP) 或 EDGE 后非空 |
TravelEstimation 字段说明:
| 字段 | 说明 |
|---|---|
distanceToStop |
剩余距离(米) |
timeToStop |
剩余时间(秒),含路况影响 |
timeToStopWithoutTraffic |
剩余时间(秒),不含路况 |
trafficDelay |
拥堵导致的额外延迟(秒);无路况或无拥堵时为 0 |
arrivalToStop |
预计到达时刻,本地时间字符串 yyyy-MM-dd HH:mm:ss |
timeZoneInfo |
途经点/终点所在时区 |
arrivalBattery |
仅 EV;到达电量更新信息(若导航组件已校验该停靠点) |
HMI 建议: 主界面 ETA / 剩余里程优先使用 travelEstToDestination;多途经点场景下,前方停靠点提示可使用 travelEstToStop。若需展示「全程拥堵延迟」,对尚未经过的各段 TravelEstimation.trafficDelay 按顺序累加(参见 TravelEstimation 类注释)。
主动获取行程估计(NavigationSession.getTravelEstimationInfo)
除 onNavigationEventUpdated 的 1Hz 被动回调外,NavigationSession 还提供主动读取接口:
1 | |
返回值说明:
- 列表元素类型为
TravelEstimation,字段语义与travelEstToStop/travelEstToDestination一致。
场景标志与其它
| 字段 | 说明 |
|---|---|
inServiceArea |
是否处于服务区道路 |
inParkingLot |
是否处于停车场道路 |
nearbyChargingStation |
仅 EV;是否靠近规划中的充电站 |
continueHighwayStatus |
高速继续行驶相关状态(如「继续沿高速行驶」提示) |
示例代码
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 | |